Kruskal 重构树
Kruskal 重构树(Kruskal Reconstruction Tree)是将无向图在最小/最大生成树的构建过程中,将边权转化为点权、将连通性与瓶颈边权转化为树上祖先关系的数据结构。它能够将图上的路径瓶颈最值问题和带边权限制的连通块查询问题,转化为树上的 LCA 查询与子树区间查询。
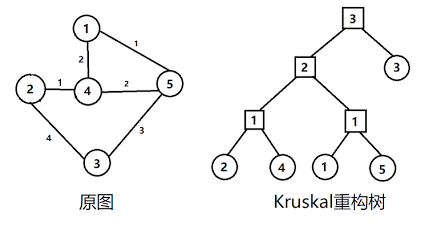
1. 核心定义与构建逻辑
设原图有
- 初始状态:原图中的
个点作为重构树的叶子节点,权值通常置为 (或特定点权)。 - 加边合并:将原图边按边权升序排序(求瓶颈最小值用降序,最小生成树用升序)。按顺序遍历每条边
:
- 若
在并查集中已连通,直接跳过。 - 若
不连通,新建一个虚拟节点 (编号从 开始递增,权值 )。 - 将
和 所在连通块的根节点分别作为 的左右儿子。 - 将
所在集合合并,新集合的代表元更新为 。
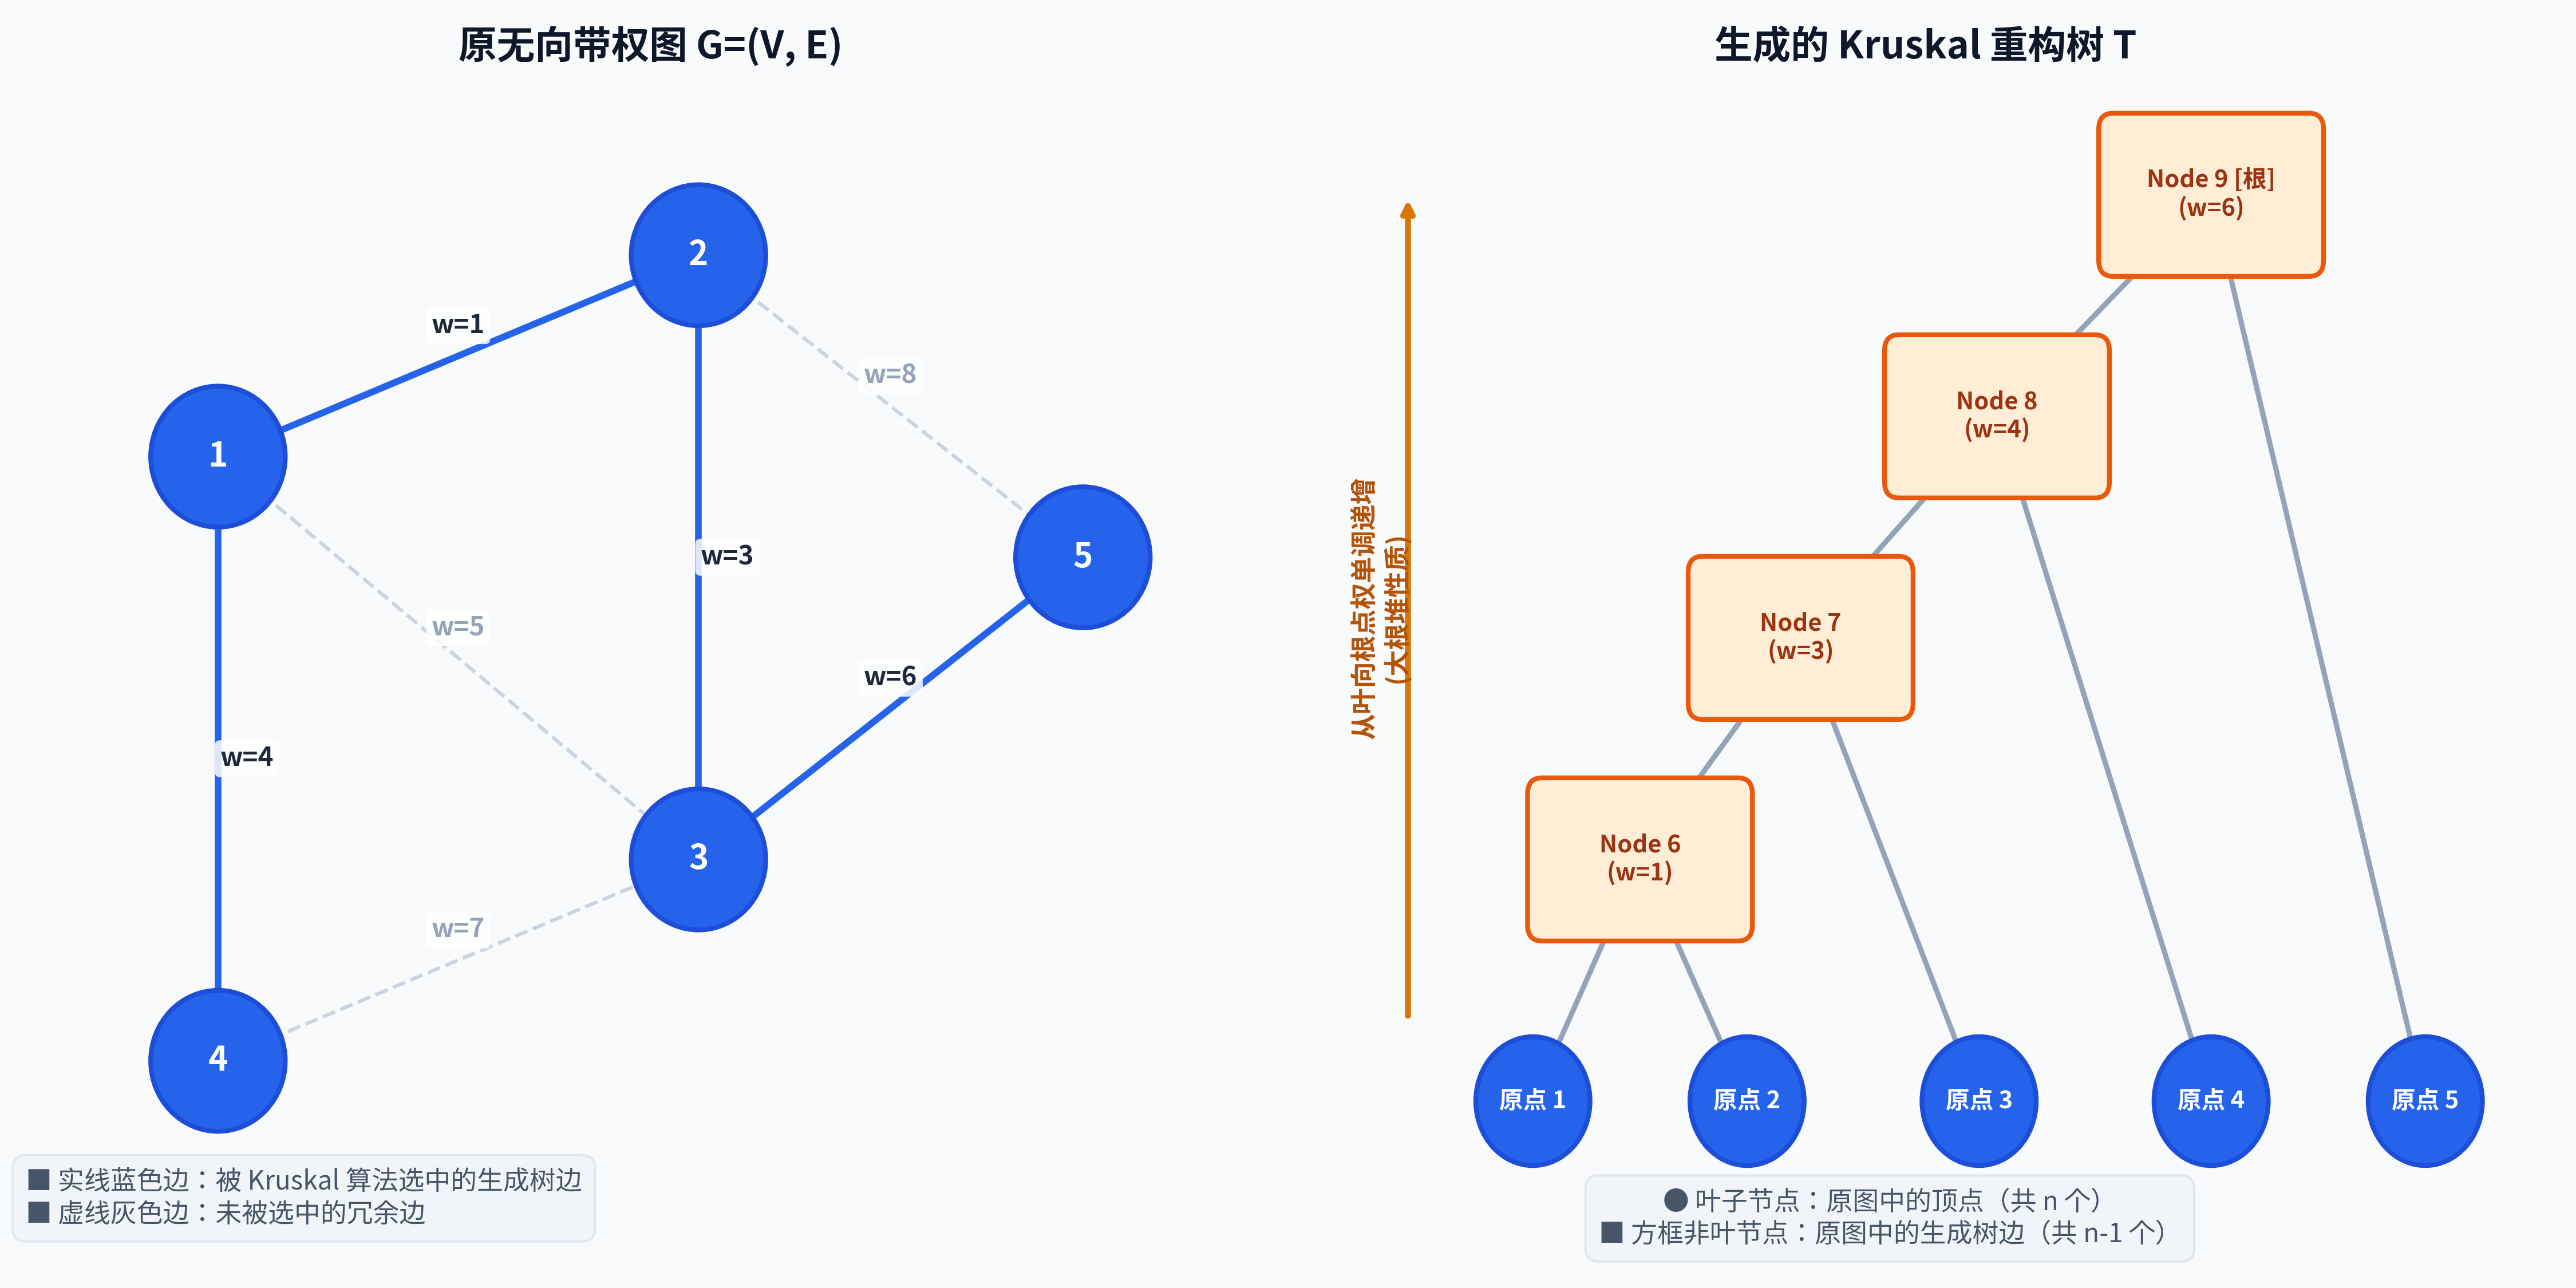
- 最终规模:若原图连通,最终构建出一棵恰有
个节点的有根二叉树;若不连通,则为包含多棵二叉树的森林。
2. 核心数学性质
2.1 堆性质与单调性
从任意叶子节点向上到根节点,经过的内部节点权值具有严格单调性:
- 若边权升序构建(最小生成树向):内部节点权值自底向上单调不降(大根堆性质)。
- 若边权降序构建(最大生成树向):内部节点权值自底向上单调不增(小根堆性质)。
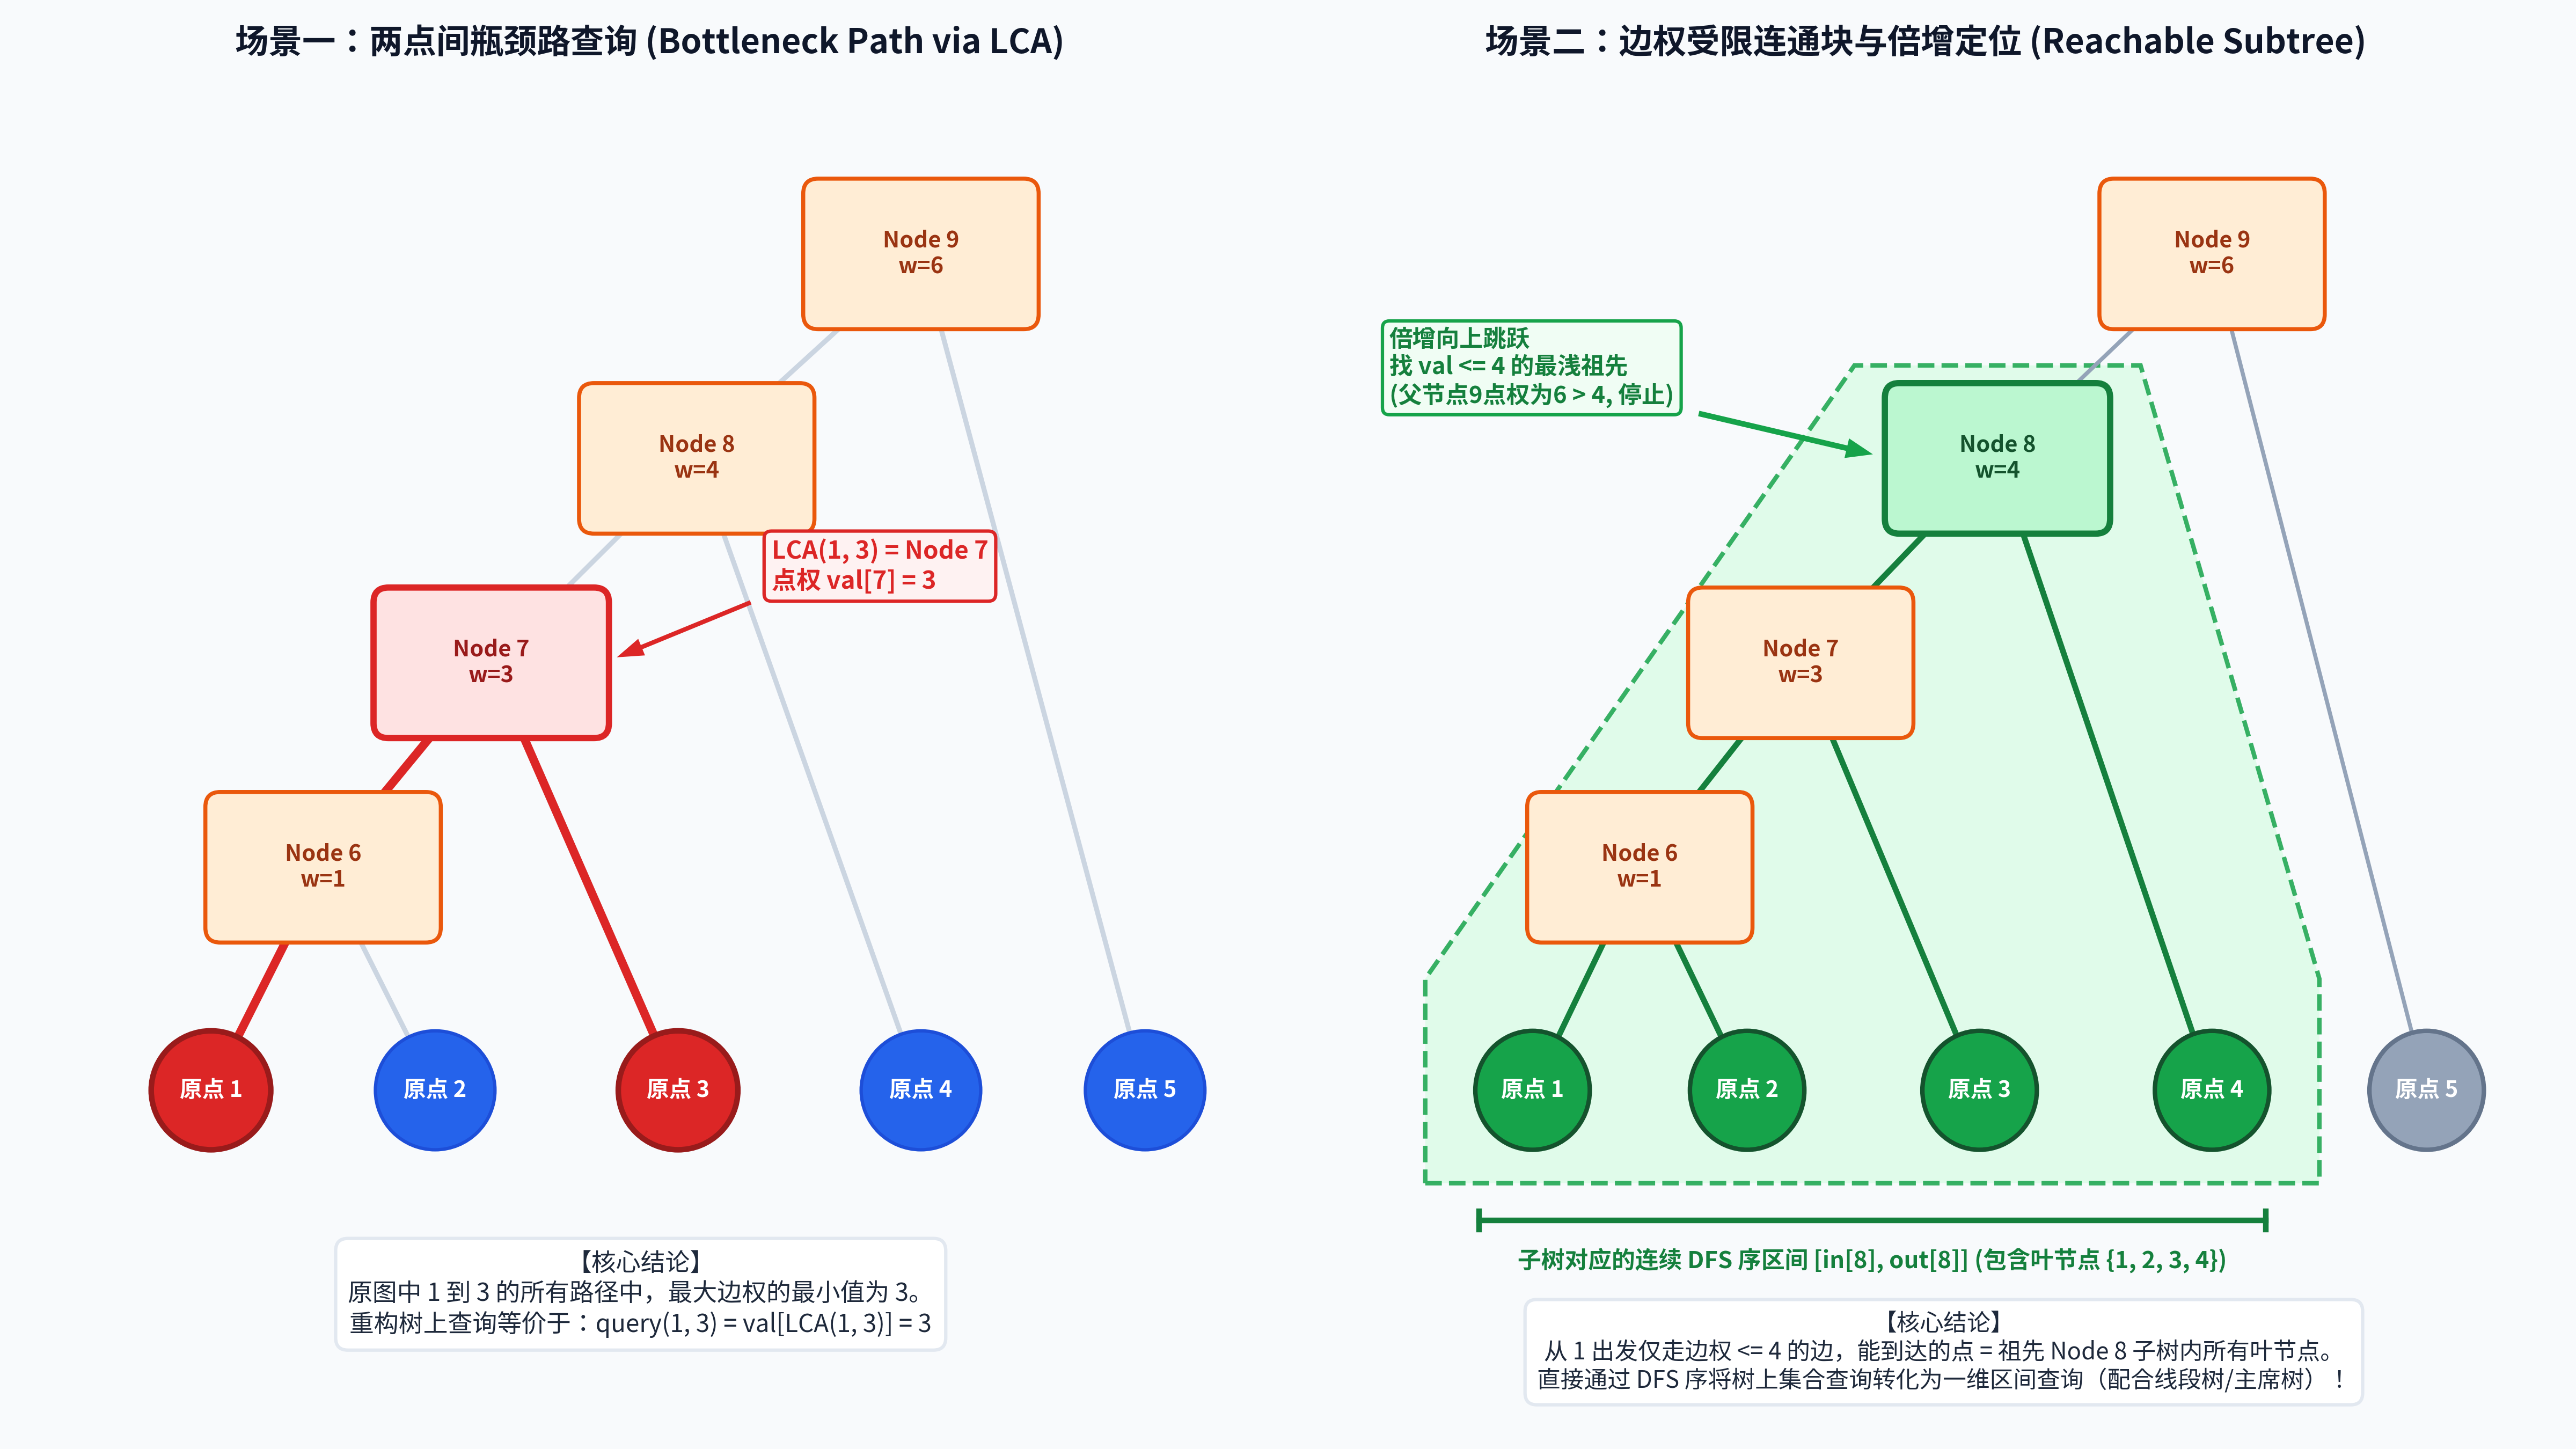
2.2 瓶颈路径转 LCA
原图中两点
2.3 约束连通块等价于子树
在升序重构树中,从点
- 寻找该祖先
可通过树上倍增在 内定位。
2.4 子树拍平为连续区间
通过对重构树求 DFS 序(Euler Tour),任意节点
3. 算法复杂度
时间复杂度:
排序与并查集建树:
树上倍增预处理与 DFS 序:
单次查询:倍增定位最高合法祖先
,后续区间查询 或 空间复杂度:
重构树点数为
,边数为 。所有与重构树节点相关的数组需开 规模,倍增表空间为 。
4. 模板
cpp
#include <bits/stdc++.h>
using namespace std;

struct Edge {
    int u, v, w;
    bool operator<(const Edge& other) const {
        return w < other.w; // 升序建树,用于边权 <= x 连通或最小瓶颈路
    }
};

const int MAXN = 100005;
const int MAX_NODE = 2 * MAXN;
const int LOGN = 20;

int n, m;
vector<Edge> edges;
vector<int> adj[MAX_NODE];
int val[MAX_NODE];
int fa_dsu[MAX_NODE];

int up[MAX_NODE][LOGN];
int dfn_in[MAX_NODE], dfn_out[MAX_NODE], dfn_clk;
int leaf_map[MAX_NODE]; // DFS序位置对应的原始叶子编号

int find_dsu(int x) {
    return fa_dsu[x] == x ? x : fa_dsu[x] = find_dsu(fa_dsu[x]);
}

// 1. 构建 Kruskal 重构树
int build_kruskal_tree() {
    sort(edges.begin(), edges.end());
    iota(fa_dsu + 1, fa_dsu + 2 * n, 1);

    int cur_idx = n;
    for (const auto& [u, v, w] : edges) {
        int fu = find_dsu(u), fv = find_dsu(v);
        if (fu != fv) {
            cur_idx++;
            val[cur_idx] = w;
            fa_dsu[fu] = cur_idx;
            fa_dsu[fv] = cur_idx;
            adj[cur_idx].push_back(fu);
            adj[cur_idx].push_back(fv);
            if (cur_idx == 2 * n - 1) break;
        }
    }
    return cur_idx; // 返回重构树根节点编号
}

// 2. 预处理倍增与 DFS 序
void dfs(int u, int p) {
    up[u][0] = p;
    for (int i = 1; i < LOGN; ++i) {
        up[u][i] = up[up[u][i - 1]][i - 1];
    }
    dfn_in[u] = ++dfn_clk;
    if (u <= n) {
        leaf_map[dfn_clk] = u;
    }
    for (int v : adj[u]) {
        dfs(v, u);
    }
    dfn_out[u] = dfn_clk;
}

// 3. 查询从 u 出发仅经边权 <= max_w 的边可达的点集区间 [L, R]
pair<int, int> query_range(int u, int max_w) {
    for (int i = LOGN - 1; i >= 0; --i) {
        if (up[u][i] && val[up[u][i]] <= max_w) {
            u = up[u][i];
        }
    }
    return {dfn_in[u], dfn_out[u]};
}

// 4. 查询两点间瓶颈最值
int query_bottleneck(int u, int v) {
    if (dfn_in[u] > dfn_in[v]) swap(u, v);
    // 标准倍增求 LCA
    for (int i = LOGN - 1; i >= 0; --i) {
        if (up[v][i] && dfn_in[up[v][i]] > dfn_in[u]) {
            v = up[v][i];
        }
    }
    int lca = (u == v) ? u : up[u][0];
    return val[lca];
}